


Розширені налаштування
Сторінка "Розширені" у налаштуваннях машини містить додаткові параметри конфігурації для спеціалізованих випадків використання.
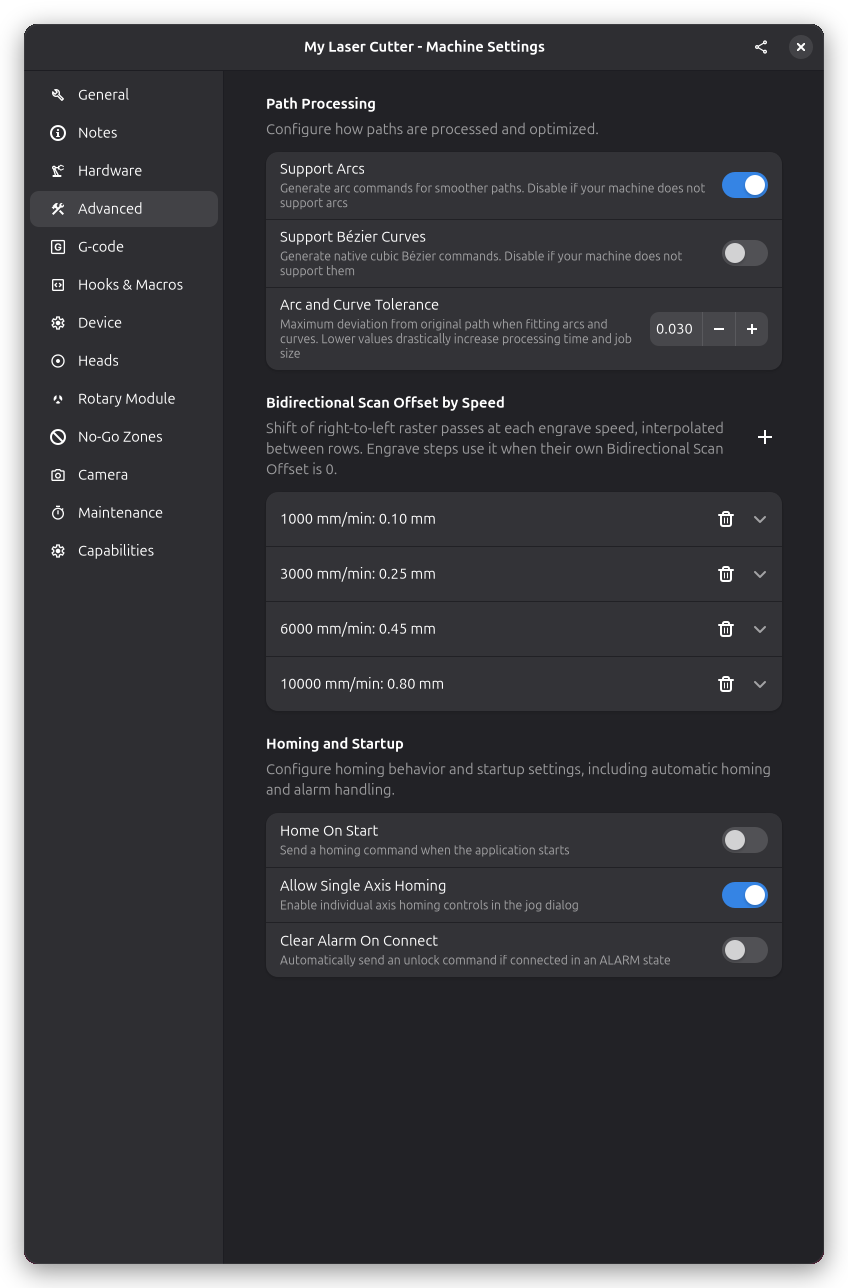
Поведінка підключення
Налаштування, що контролюють, як Rayforge взаємодіє з вашою машиною під час підключення.
Homing при підключенні
Коли увімкнено, Rayforge автоматично надсилає команду homing ($H) при підключенні до машини.
- Увімкніть, якщо: Ваша машина має надійні кінцеві вимикачі
- Вимкніть, якщо: Ваша машина не має кінцевих вимикачів або homing ненадійний
Очищення аварій при підключенні
Коли увімкнено, Rayforge автоматично очищає будь-який стан аварії при підключенні.
- Увімкніть, якщо: Ваша машина часто запускається в стані аварії
- Вимкніть, якщо: Ви хочете вручну дослідити аварії перед очищенням
Дозволити Homing окремої осі
Коли увімкнено, ви можете виконувати homing окремих осей незалежно (X, Y або Z) замість вимоги всіх осей разом. Це корисно для машин, де одна вісь вже може бути правильно позиціонована.
Паркування Z
Визначає, як вісь Z знаходить свою точку відліку під час паркування. Цей параметр з'являється лише тоді, коли драйвер машини підтримує більше одного способу.
- Кінцевий вимикач: Z рухається до свого кінцевого вимикача, як осі X та Y
- Зонд: Z знаходить робочу поверхню зондом автофокусу контролера, а потім переходить на налаштовану фокусну відстань
Налаштування дуг та кривих
Налаштування для контролю того, як криві шляхи перетворюються на рухи G-code.
Підтримка дуг
Коли увімкнено, Rayforge генерує команди дуг (G2/G3) для кривих шляхів замість розбиття їх на багато малих лінійних рухів. Це виробляє більш компактний G-code і плавніший рух на більшості контролерів.
Коли вимкнено, всі криві перетворюються на лінійні сегменти (команди G1), що забезпечує максимальну сумісність з контролерами, які не підтримують дуги.
Підтримка кривих Bézier
Коли увімкнено, Rayforge генерує нативні кубічні команди Bézier (такі як команда G5, що використовується в LinuxCNC) для кривих шляхів. Це забезпечує дуже плавний рух і компактний G-code на контролерах, які це підтримують. Вам слід вимкнути це налаштування, якщо мікропрограма вашої машини не розуміє команди Bézier, у такому разі криві будуть розбиті на лінійні сегменти.
Толерантність дуги та кривої
Це налаштування контролює максимальне дозволене відхилення при підгонці дуг та кривих до кривих шляхів, вказане в міліметрах. Менше значення виробляє більш точні шляхи, але може вимагати більше команд. Більше значення дозволяє більше відхилення, але генерує менше команд.
Типові значення варіюються від 0.01мм для точної роботи до 0.1мм для швидшої обробки.
Зміщення двонаправленого сканування за швидкістю
Таблиця зміщення двонаправленого сканування за швидкістю виправляє горизонтальне невідповідність між растровими проходами зліва направо та справа наліво. На багатьох машинах це зміщення не є сталим: чим швидше рухається лазерна головка, тим сильніше проходи справа наліво відхиляються від вирівнювання, що проявляється як смугастість, яка гіршає на вищих швидкостях гравіювання.
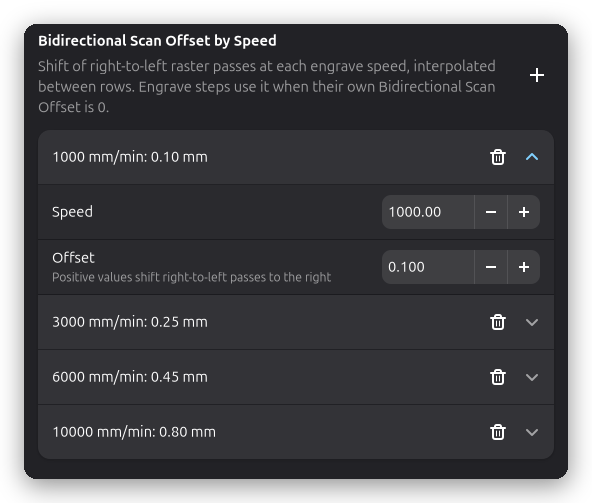
Кожен рядок таблиці поєднує швидкість гравіювання зі зміщенням у міліметрах, якого проходи справа наліво потребують на цій швидкості:
- Використовуйте Додати Рядок, щоб додати рядок, і кнопку кошика на рядку, щоб видалити його
- Позитивні значення зміщують проходи справа наліво вправо, негативні — вліво
- Рядки зберігаються відсортованими за швидкістю; якщо два рядки мають однакову швидкість, чинним є останній
Коли крок гравіювання виконується, Rayforge шукає швидкість кроку в цій таблиці та лінійно інтерполює зміщення між сусідніми рядками. Швидкості нижче першого рядка або вище останнього використовують зміщення найближчого рядка, а порожня таблиця означає, що всі швидкості використовують зміщення 0.
Без корекції — невідповідність зростає зі швидкістю гравіювання:

Із застосованою таблицею зміщень:

Таблиця застосовується лише до кроків гравіювання, власне Зміщення двонаправленого сканування яких дорівнює 0; ненульове зміщення кроку завжди має перевагу. Дивіться Зміщення двонаправленого сканування, щоб побачити, як виглядає невідповідність і як її калібрувати.
Дивіться також
- Налаштування обладнання - Конфігурація початку осей та інверсії
- Налаштування пристрою - Специфічні налаштування GRBL