


Definições gerais
A página Geral nas Definições da máquina contém o nome da máquina, a seleção do driver e as definições de conexão, além dos parâmetros de velocidade.
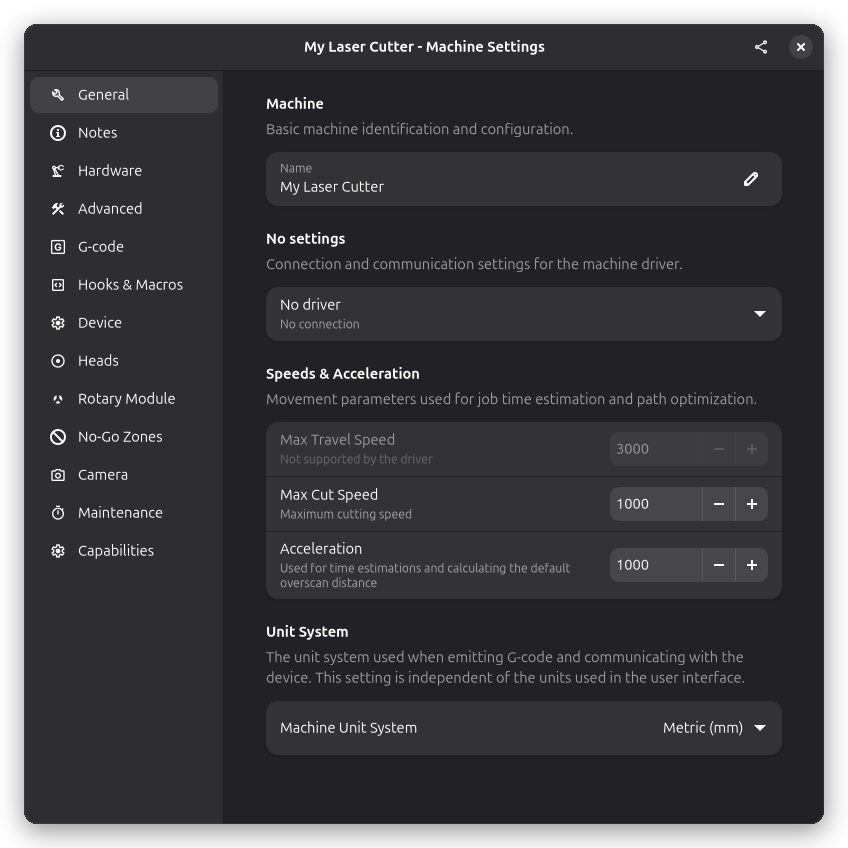
Nome da máquina
Dê à sua máquina um nome descritivo. Isso ajuda a identificá-la no menu suspenso de seleção quando você tem várias máquinas configuradas.
Driver
Selecione o driver correspondente ao controlador da sua máquina. O driver gerencia a comunicação entre o Rayforge e o hardware.
Dispositivos GRBL podem se conectar via USB/serial ou pela rede:
- GRBL (USB/Serial) — Driver com contagem de buffer, detecção de deadlock e recuperação de parada. Sua pilha do protocolo GRBL roda em Rust. Recomendado para a maioria dos dispositivos GRBL
- GRBL (USB/Serial — compatibility mode) — Driver de protocolo ping-pong. Envia uma linha, aguarda "ok", envia a próxima. Sem gerenciamento de buffer ou detecção de deadlock. Necessário apenas quando o driver padrão causa falsos alarmes ou erros de comunicação
- grblHAL (Telnet) — Conexão TCP bruta (telnet) para controladores grblHAL em rede e para a ponte telnet do ESP3D
- FluidNC / ESP3D (Web API) — Driver HTTP/WebSocket para controladores FluidNC e ESP3D v3, com upload de arquivos e suporte a configurações do dispositivo
Controladores baseados em Ruida são suportados pelo driver Ruida RPA, que conecta diretamente via USB ou UDP, ou via TUI RPC por meio do Ruida Protocol Analyzer. O campo USB dele oferece um menu suspenso de dispositivos conectados com correspondência VID:PID, e ele respeita a definição de Modo de Potência de cada etapa — Dinâmico ativa o escalonamento de potência do controlador e Constante o desativa. O comportamento da potência é ajustado com as opções do driver Power Scaling, VECTOR power floor e IMAGE power bias: o escalonamento de potência eleva a potência mínima emitida conforme a velocidade de corte da camada diminui, o piso de potência vector compensa a queima excessiva nas extremidades das linhas, e o viés de imagem compensa tubos CO2 que não disparam com potências muito baixas.
Vínculo da Porta Serial
Em vez de um caminho de dispositivo (ex.: /dev/ttyUSB0 ou COM3), o campo da porta serial também
aceita um identificador USB VID:PID como 0403:6001. Quando uma máquina é vinculada por VID:PID,
a reconexão automática a segue para a nova porta depois que o sistema operacional reenumera os
dispositivos USB — por exemplo, após uma reinicialização ou ao desconectar e reconectar. Você pode
encontrar o VID:PID de um dispositivo na saída do lsusb (Linux) ou no Gerenciador de Dispositivos
→ IDs de Hardware (Windows).
Após selecionar um driver, as definições específicas de conexão aparecem abaixo do seletor (ex.: porta serial, baud rate). Elas variam conforme o driver escolhido.
Um banner de erro no topo da página avisa você se o driver não estiver configurado ou encontrar um problema.
Velocidades e aceleração
Essas definições controlam as velocidades máximas e a aceleração. Elas são usadas para a estimativa de tempo de trabalho e otimização de trajetórias.
Velocidade máxima de deslocamento
A velocidade máxima para movimentos rápidos (sem corte) quando o laser está desligado e o cabeçote se move para uma nova posição.
- Faixa típica: 2000–5000 mm/min
- Nota: A velocidade real também é limitada pelas definições do seu firmware. Este campo está desativado se o dialeto de G-code selecionado não suportar a especificação de uma velocidade de deslocamento.
Velocidade máxima de corte
A velocidade máxima permitida durante operações de corte ou gravação.
- Faixa típica: 500–2000 mm/min
- Nota: Operações individuais podem usar velocidades menores
Aceleração
A taxa na qual a máquina acelera e desacelera, usada para estimativas de tempo e cálculo da distância de overscan padrão.
- Faixa típica: 500–2000 mm/s²
- Nota: Deve corresponder ou ser inferior às definições de aceleração do firmware
Comece com valores de velocidade conservadores e aumente gradualmente. Observe sua máquina quanto a saltos de correia, travamento do motor ou perda de precisão de posicionamento.
Exportar um perfil de máquina
Clique no ícone de compartilhamento na barra de cabeçalho do diálogo de definições para exportar a configuração atual da máquina. Escolha uma pasta para salvar. Um arquivo ZIP é criado contendo as definições da máquina e seu dialeto de G-code, que pode ser compartilhado com outros usuários ou importado em outro sistema.
Veja também
- Configuração Inicial - Criar uma máquina passo a passo com o assistente de configuração
- Definições de hardware - Dimensões da área de trabalho e configuração dos eixos
- Definições do dispositivo - Ler e escrever definições do firmware no controlador