


Paramètres généraux
La page Général des Paramètres de la machine contient le nom de la machine, la sélection du pilote et les paramètres de connexion, ainsi que les paramètres de vitesse.
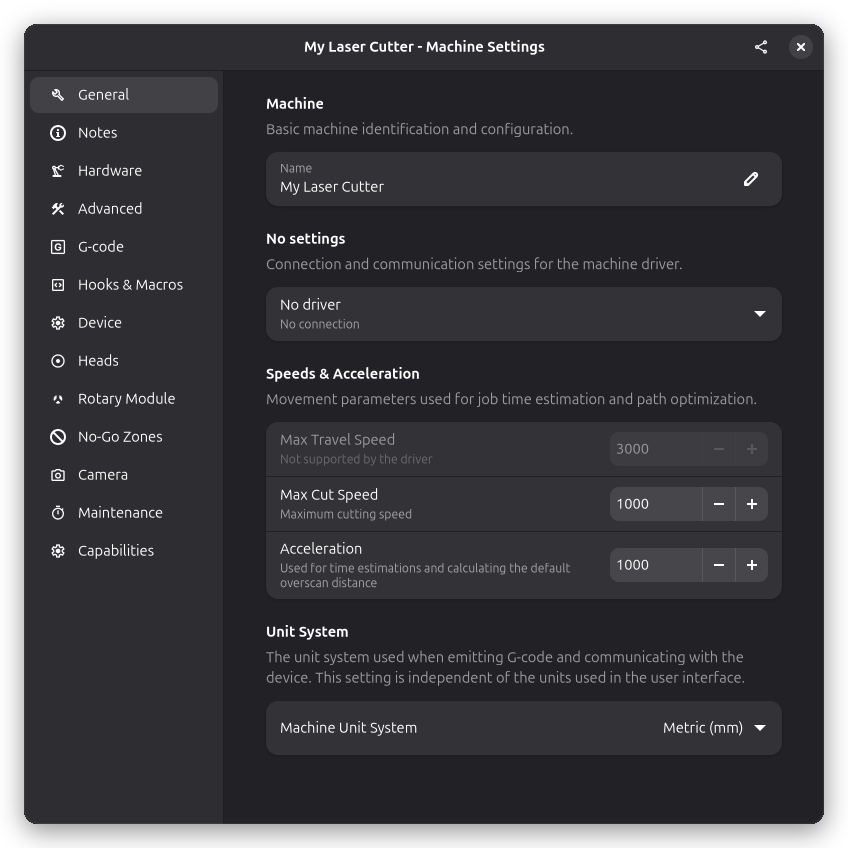
Nom de la machine
Donnez un nom descriptif à votre machine. Cela permet de l'identifier dans le menu déroulant de sélection lorsque vous avez plusieurs machines configurées.
Pilote
Sélectionnez le pilote correspondant au contrôleur de votre machine. Le pilote gère la communication entre Rayforge et le matériel.
Les appareils GRBL disposent de trois options de pilote série :
- GRBL (Serial) — Pilote avec comptage de tampon, détection d'interblocage et récupération de blocage. Recommandé pour la plupart des appareils GRBL
- GRBL (Serial Simple) — Pilote à protocole ping-pong. Envoie une ligne, attend « ok », envoie la suivante. Sans gestion de tampon ni détection d'interblocage. Utile lorsque le pilote standard déclenche de fausses alarmes
- GRBL (Rust) — Pilote expérimental dont toute la pile du protocole série GRBL (contrôle de flux, diffusion des travaux, détection de blocage, récupération d'interblocage, réglages et probing) s'exécute en Rust. Peut être sélectionné comme alternative directe à GRBL (Serial)
Les contrôleurs basés sur Ruida sont pris en charge par le pilote Ruida RPA, qui se connecte directement en USB ou UDP, ou via TUI RPC par l'intermédiaire du Ruida Protocol Analyzer. Son champ USB propose un menu déroulant des appareils connectés avec correspondance VID:PID, et il honore le réglage Power Mode de chaque étape — Dynamic active la mise à l'échelle de puissance du contrôleur, Constant la désactive. Le comportement de la puissance se règle avec les options du pilote Power Scaling, VECTOR power floor et IMAGE power bias : la mise à l'échelle de puissance relève le minimum émis lorsque la vitesse de coupe de la couche diminue, le plancher de puissance vector compense la sur-combustion aux extrémités des lignes, et le biais d'image compense les tubes CO2 qui ne s'allument pas à très faible puissance.
Liaison du Port Série
Au lieu d'un chemin de périphérique (ex. /dev/ttyUSB0 ou COM3), le champ du port série accepte
également un identifiant USB VID:PID tel que 0403:6001. Lorsqu'une machine est liée par VID:PID,
la reconnexion automatique la suit vers son nouveau port après que le système d'exploitation
réénumère les périphériques USB — par exemple après un redémarrage ou un
débranchement/rebranchement. Vous pouvez trouver le VID:PID d'un périphérique dans la sortie de
lsusb (Linux) ou dans le Gestionnaire de périphériques → Identificateurs de matériel (Windows).
Après avoir sélectionné un pilote, des paramètres de connexion spécifiques apparaissent sous le sélecteur (ex. : port série, baud rate). Ils varient selon le pilote choisi.
Une bannière d'erreur en haut de la page vous avertit si le pilote n'est pas configuré ou rencontre un problème.
Vitesses et accélération
Ces paramètres contrôlent les vitesses maximales et l'accélération. Ils sont utilisés pour l'estimation du temps de travail et l'optimisation des trajectoires.
Vitesse maximale de déplacement
La vitesse maximale pour les mouvements rapides (sans coupe) lorsque le laser est éteint et que la tête se déplace vers une nouvelle position.
- Plage typique : 2000–5000 mm/min
- Remarque : La vitesse réelle est également limitée par les paramètres de votre firmware. Ce champ est désactivé si le dialecte G-code sélectionné ne prend pas en charge la spécification d'une vitesse de déplacement.
Vitesse maximale de coupe
La vitesse maximale autorisée pendant les opérations de coupe ou de gravure.
- Plage typique : 500–2000 mm/min
- Remarque : Certaines opérations peuvent utiliser des vitesses inférieures
Accélération
Le taux d'accélération et de décélération de la machine, utilisé pour les estimations de temps et le calcul de la distance d'overscan par défaut.
- Plage typique : 500–2000 mm/s²
- Remarque : Doit correspondre ou être inférieure aux paramètres d'accélération du firmware
Commencez avec des valeurs de vitesse conservatrices et augmentez-les progressivement. Observez votre machine pour détecter tout saut de courroie, calage de moteur ou perte de précision de positionnement.
Exporter un profil de machine
Cliquez sur l'icône de partage dans la barre d'en-tête de la boîte de dialogue des paramètres pour exporter la configuration actuelle de la machine. Choisissez un dossier de destination. Un fichier ZIP est créé, contenant les paramètres de la machine et son dialecte G-code, qui peut être partagé avec d'autres utilisateurs ou importé sur un autre système.
Voir aussi
- Configuration Initiale - Créer une machine pas à pas avec l'assistant de configuration
- Paramètres matériel - Dimensions de la zone de travail et configuration des axes
- Paramètres du périphérique - Lire et écrire les paramètres du firmware sur le contrôleur