


Ajustes generales
La página General en los Ajustes de máquina contiene el nombre de la máquina, la selección del controlador y los ajustes de conexión, así como los parámetros de velocidad.
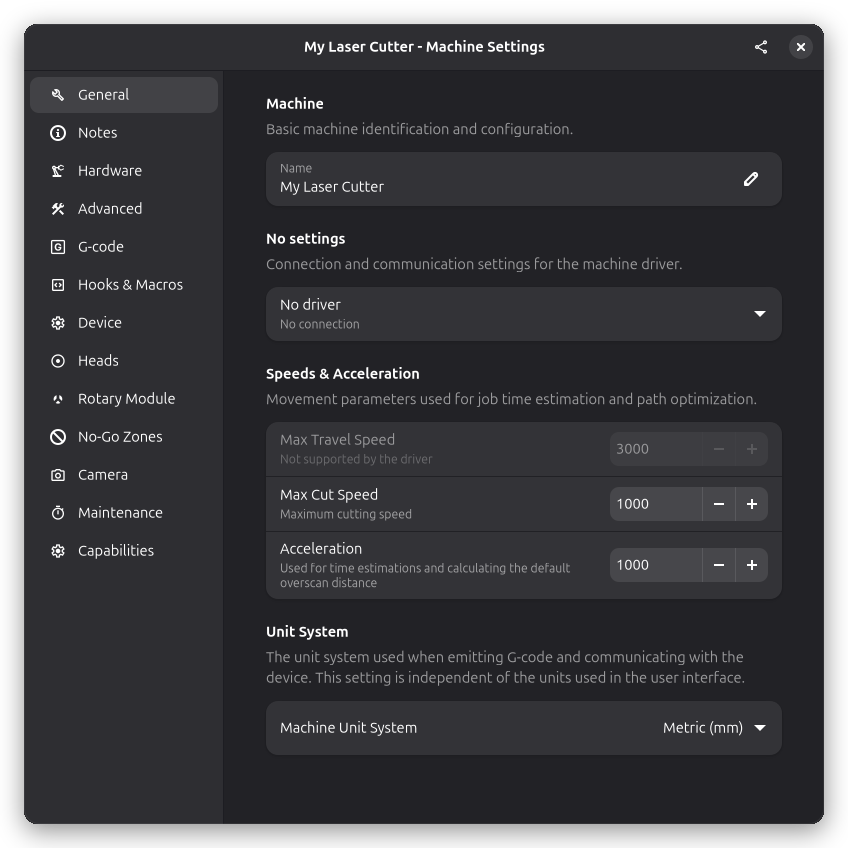
Nombre de la máquina
Dale a tu máquina un nombre descriptivo. Esto ayuda a identificarla en el desplegable de selección cuando tienes varias máquinas configuradas.
Controlador
Selecciona el controlador que corresponda al control de tu máquina. El controlador gestiona la comunicación entre Rayforge y el hardware.
Los dispositivos GRBL tienen tres opciones de controlador serie:
- GRBL (Serial) — Controlador con contador de búfer, detección de bloqueos y recuperación de paradas. Recomendado para la mayoría de dispositivos GRBL
- GRBL (Serial Simple) — Controlador de protocolo ping-pong. Envía una línea, espera "ok", envía la siguiente. Sin gestión de búfer ni detección de bloqueos. Útil cuando el controlador estándar genera falsas alarmas
- GRBL (Rust) — Controlador experimental cuya pila completa del protocolo serie GRBL (control de flujo, transmisión de trabajos, detección de paradas, recuperación de bloqueos, ajustes y probing) se ejecuta en Rust. Puede seleccionarse como alternativa directa a GRBL (Serial)
Los controladores basados en Ruida son compatibles con el controlador Ruida RPA, que se conecta directamente por USB o UDP, o vía TUI RPC a través del Ruida Protocol Analyzer. Su campo USB ofrece un desplegable de dispositivos conectados con coincidencia VID:PID, y honra el ajuste de Modo de Potencia de cada paso: Dinámico activa el escalado de potencia del controlador y Constante lo desactiva. El comportamiento de la potencia se ajusta con las opciones del controlador Power Scaling, VECTOR power floor e IMAGE power bias: el escalado de potencia eleva la potencia mínima emitida a medida que la velocidad de corte de la capa disminuye, el suelo de potencia vector compensa el sobre-quemado en los extremos de las líneas, y el sesgo de imagen compensa los tubos CO2 que no disparan con potencias muy bajas.
Vinculación del Puerto Serie
En lugar de una ruta de dispositivo (p. ej. /dev/ttyUSB0 o COM3), el campo del puerto serie
también acepta un identificador USB VID:PID como 0403:6001. Cuando una máquina se vincula por
VID:PID, la reconexión automática la sigue a su nuevo puerto después de que el sistema operativo
reenumere los dispositivos USB — por ejemplo tras un reinicio o al desenchufar y volver a enchufar.
Puedes encontrar el VID:PID de un dispositivo en la salida de lsusb (Linux) o en el Administrador
de dispositivos → Identificadores de hardware (Windows).
Tras seleccionar un controlador, aparecerán debajo del selector los ajustes específicos de conexión (p. ej., puerto serie, baud rate). Estos varían según el controlador elegido.
Un banner de error en la parte superior de la página te avisa si el controlador no está configurado o si encuentra un problema.
Velocidades y aceleración
Estos ajustes controlan las velocidades máximas y la aceleración. Se usan para la estimación del tiempo de trabajo y la optimización de trayectorias.
Velocidad máxima de desplazamiento
La velocidad máxima para movimientos rápidos (sin corte) cuando el láser está apagado y el cabezal se mueve a una nueva posición.
- Rango típico: 2000–5000 mm/min
- Nota: La velocidad real también está limitada por los ajustes de tu firmware. Este campo está deshabilitado si el dialecto de G-code seleccionado no permite especificar una velocidad de desplazamiento.
Velocidad máxima de corte
La velocidad máxima permitida durante las operaciones de corte o grabado.
- Rango típico: 500–2000 mm/min
- Nota: Operaciones individuales pueden usar velocidades inferiores
Aceleración
La tasa a la que la máquina acelera y desacelera, usada para estimaciones de tiempo y para calcular la distancia de overscan predeterminada.
- Rango típico: 500–2000 mm/s²
- Nota: Debe coincidir o ser inferior a los ajustes de aceleración del firmware
Comienza con valores de velocidad conservadores y auméntalos gradualmente. Observa tu máquina para detectar saltos de correa, bloqueos de motor o pérdida de precisión de posicionamiento.
Exportar un perfil de máquina
Haz clic en el icono de compartir en la barra de encabezado del diálogo de ajustes para exportar la configuración actual de la máquina. Elige una carpeta para guardar. Se creará un archivo ZIP con los ajustes de la máquina y su dialecto de G-code, que puedes compartir con otros usuarios o importar en otro sistema.
Ver también
- Configuración Inicial - Crea una máquina paso a paso con el asistente de configuración
- Ajustes de hardware - Dimensiones del área de trabajo y configuración de ejes
- Ajustes de dispositivo - Leer y escribir ajustes del firmware en el controlador